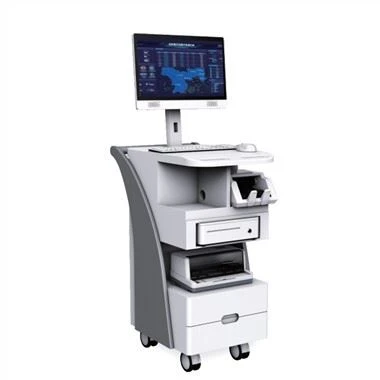
Esta descoberta fornece um computador industrial incorporado, incluindo uma saída de ar, um parafuso de aperto manual, um chassi, um slide em forma de U-, uma placa de foco, um módulo de alimentação AC/DC, um processador s3c2410, SDRAM, memória flash, um chip Ethernet e uma placa de expansão, suporte de ajuste retrátil, registro-tipo chuva-layout da placa de proteção à prova de chuva, anti-danos por calor para ajudar na proteção da dissipação de calor e layout da placa de desmontagem rápida pesquisável , a malha de saída de ar é disposta longitudinalmente através de parafusos de aperto manual na extremidade direita do lado de exportação do invólucro. Esta invenção descobriu que a configuração da haste de ação, do tubo estabilizador, do anel de abertura, do parafuso de cabeça quadrada, da estrutura de suporte e do cabeçote móvel é benéfica para o fácil uso do parafuso de cabeça quadrada de acordo com as necessidades de controle, que pode ajustar a posição de comportamento do tubo estabilizador na parede externa da haste de ação, é fácil de controlar o computador industrial, fácil de manter, e pode ser usado para interceptação através do anel de engrenagem de abertura, o que garante a estabilidade do ajuste. , para garantir a estabilidade da colocação e suspensão.
O modelo de utilidade refere-se a uma máquina de controle manual mecânico de tubulação, que inclui um suporte, e o suporte é fornecido com um controlador, uma tela de exibição, um botão de controle e uma bateria de negociação para um enrolador de cabos. O mecanismo de enrolamento inclui um motor, um carretel, um cabo ao redor do carretel e um contador de metros. O motor aciona o carretel do carretel para rolar, e o cabo é usado para comunicação contínua do robô de tubulação e fonte de alimentação e um robô de tração. Uma extremidade do cabo é conectada à tubulação. O layout do corpo principal do robô continua, e a outra extremidade e o carretel do carretel permanecem inalterados com o mestre. O motor, a tela, os botões de controle e a bateria duram com o controlador. O controlador e o mecanismo de enrolamento do cabo estão integrados no suporte, que é compacto e fácil de usar; o sistema de controle está disposto no suporte, o que reduz o risco de vedação do sistema de controle no corpo principal do robô.